

Automotive Steer-By-Wire (SBW) System|Sammensætning, princip og funktioner
En bilstyre-efter-wire(SBW)-systemet består af tre hovedkomponenter: en ratsamling, en styreenhed og en elektronisk hovedkontrolenhed (ECU) samt hjælpesystemer, herunder et automatisk fejlforebyggelsessystem og et strømforsyningssystem.
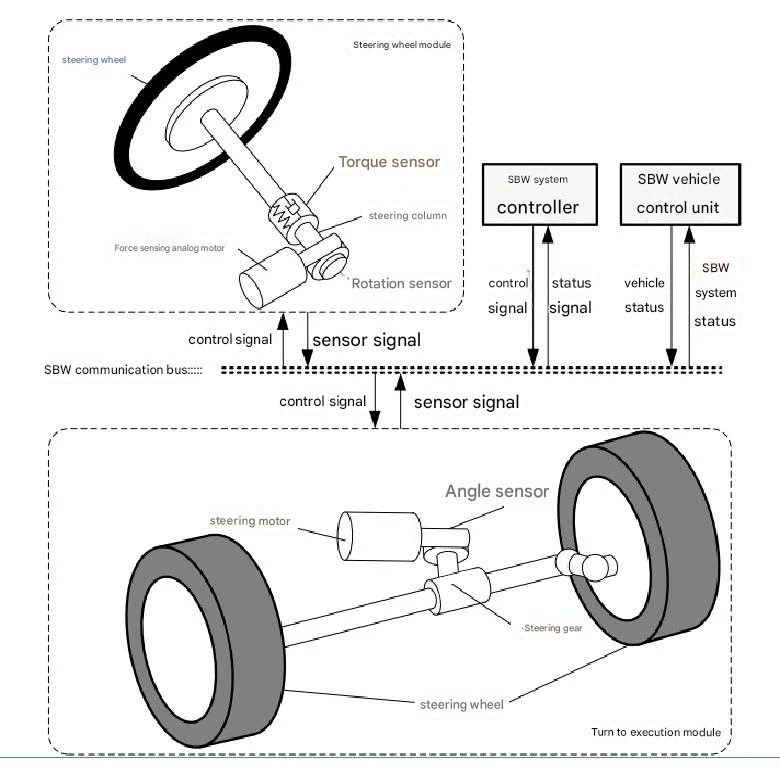
Oversigt
Et automotive steer-by-wire-system (SBW) består af tre kernekomponenter: en ratsamling, en ratudførelsesenhed og en hoved-ECU sammen med hjælpesystemer såsom et automatisk fejlforebyggelsessystem og en strømforsyning.
Ratkonstruktionen omfatter et rat, en ratvinkelsensor, en momentsensor og en ratreturdrejningsmomentmotor. Dens primære funktion er at konvertere førerens styreintention (ved at måle ratvinklen) til digitale signaler og overføre dem til hoved-ECU'en. I mellemtiden modtager den drejningsmomentsignaler fra hoved-ECU'en for at generere ratreturdrejningsmoment, hvilket giver føreren tilsvarende information om vejfølelse. Styreudførelsesenheden omfatter blandt andet en forhjulsvinkelsensor, en styreudførelsesmotor, en styremotorstyring og komponenter til forhjulsstyring. Den accepterer kommandoer fra hoved-ECU'en og styrer rotationen af rattene via styremotorens styreenhed for at realisere førerens styringsintention.
Hoved-ECU'en analyserer og behandler de indsamlede signaler for at bestemme køretøjets bevægelsestilstand og sender instruktioner til rattets returdrejningsmomentmotor og styreudførelsesmotoren for at kontrollere deres drift. Dette sikrer, at køretøjet leverer en optimal respons under alle arbejdsforhold, hvilket reducerer førerens behov for at kompensere for ændringer i køretøjets styreegenskaber med hastighed og letter førerens byrde. Derudover kan controlleren identificere førerens betjeningsinstruktioner og bedømme, om styrefunktionen er rimelig under den aktuelle tilstand. Når køretøjet er i en ustabil tilstand, eller føreren giver en forkert instruktion, vil SBW-systemet blokere den forkerte styrefunktion og automatisk udføre stabilitetskontrol for at genoprette køretøjet til en stabil tilstand så hurtigt som muligt.
Det automatiske fejlforebyggelsessystem er et afgørende modul i SBW-systemet, som omfatter en række overvågnings- og implementeringsalgoritmer. Den reagerer på forskellige fejltyper og -niveauer med tilsvarende behandlingsforanstaltninger for at opretholde den normale kørsel af køretøjet maksimalt. Som et af de mest udbredte transportmidler skal køretøjssikkerhed være den primære overvejelse og grundlaget for al forskning. Derfor er automatisk fejldetektion og -behandling blandt de vigtigste komponenter i SBW-systemet. Den anvender streng fejldetektion og behandlingslogik for yderligere at forbedre køretøjets sikkerhedsydelse.
Strømforsyningssystemet er ansvarligt for at levere strøm til controlleren, de to udførelsesmotorer og andre elektriske-køretøjsapparater. Den maksimale effekt af forhjulsvinkeludførelsesmotoren alene varierer fra 500W til 800W, og sammen med andre elektroniske enheder på køretøjet er strømforsyningen under betydelig belastning. Derfor er strømforsyningens ydeevne særlig vigtig for at sikre en stabil drift af elnettet under store belastninger.
Arbejdsprincip
Køretøjets styresystem er en nøglekomponent, der bestemmer et køretøjs aktive sikkerhed. Det traditionelle autostyresystem er et mekanisk system: føreren manipulerer rattet, og styrebevægelsen overføres til styrehjulene gennem styretøjet og en række koblinger. Automotive SBW-systemet eliminerer den mekaniske forbindelse mellem rattet og rattene, og realiserer styring udelukkende ved hjælp af elektrisk energi. Den bryder fri fra de forskellige begrænsninger ved traditionelle styresystemer, hvilket giver mulighed for frit design af både kraftoverførselskarakteristika og vinkeltransmissionskarakteristika for køretøjsstyring. Dette giver ubegrænsede muligheder for designet af køretøjets styreegenskaber og repræsenterer en stor innovation inden for automotive styresystemer.
Arbejdsprincippet for SBW-systemet til biler er som følger: Sensorer registrerer førerens styredata, som derefter overføres til-bilens ECU via en databus, og feedback-kommandoer opnås fra styrestyringssystemet. Styrekontrolsystemet modtager også førerens styreinstruktioner fra styremekanismen og oplysninger om hjulstatus fra styresystemet og kommanderer derved bevægelsen af hele styresystemet. Styresystemet styrer hjulene til at dreje til den ønskede vinkel og tilbagefører hjulvinklen og rotationsmomentet til andre dele af systemet, såsom styremekanismen, for at give føreren en vejfølelse. Intensiteten af denne vejfølelse kan styres af styresystemet i henhold til forskellige forhold.

Karakteristika
Forbedret køretøjssikkerhedsydelse Fjernelse af mekaniske forbindelser såsom ratstammen forhindrer fuldstændig skade på føreren fra ratstammen i kollisionsulykker. Den intelligente ECU bedømmer rationaliteten af førerens betjening baseret på køretøjets køretilstand og foretager tilsvarende justeringer. Når køretøjet er under ekstreme arbejdsforhold, kan det automatisk udføre stabilitetskontrol på køretøjet.
Forbedrede køreegenskaber og manøvredygtighed Styreforholdet (forholdet mellem ratvinkel og hjulvinkel) justeres dynamisk baseret på køretøjets hastighed, traction control og andre relevante parametre. Ved lave hastigheder reducerer det lave styreforhold rattets rotationsvinkel, der kræves for at dreje eller parkere; ved høje hastigheder sikrer det øgede styreforhold bedre køreegenskaber i lige-linje.
Optimeret førerens vejfølelse Da der ikke er nogen mekanisk forbindelse mellem rattet og rattene, genereres førerens "vejfølelse" ved simulering. Systemet kan udtrække information, der bedst afspejler køretøjets faktiske køretilstand og vejforhold, fra signalerne og bruge det som en kontrolvariabel for rattets returdrejningsmoment. Dette sikrer, at rattet kun giver føreren nyttig information, hvilket giver en mere realistisk vejfølelse.
Sammensætning
I det væsentlige, asteer-by-wire-systembestår af to nøglekomponenter: et ratmodul (også kendt som en rataktuator) og et ratmodul (også kendt som en hjulaktuator). Ratmodulet er monteret på den øverste ratstamme og inkluderer et traditionelt rat, sensorer, der registrerer styreudslag, styrekraft eller styremoment, og en elmotor, der genererer en passende styrefølelse for føreren.